烟幕干扰弹投放策略问题讲解
主讲人:复旦大学数学科学学院 蔡志杰
问题的提出
烟幕干扰弹主要通过化学燃烧或爆炸分散形成烟幕(气溶胶云团),在目标前方特定空域形成遮蔽,以干扰敌方导弹的制导/识别,具有成本低、效费比高等优点。现已有多种定点精确抛撒方式:抛撒前可精确控制烟幕干扰弹到达预定位置,并通过时间引信控制起爆时刻。
现考虑运用无人机完成烟幕干扰弹的投放。具有长续航能力的无人机挂载烟幕干扰弹在特定空域巡飞,受领任务后在来袭导弹与被保护目标之间投放烟幕干扰弹形成遮蔽。约束条件包括:
- 每架无人机投放两枚烟幕干扰弹,间隔至少 1 s;
- 干扰弹脱离无人机后仅受重力作用(平抛运动);
- 起爆后瞬时形成半径固定的球状烟幕云团,云团以 3 m/s 的速度匀速下沉;
- 云团中心 10 m 范围内的浓度,在起爆后 20 s 内可对目标提供有效遮蔽(即烟幕球半径 ,有效期 )。
场景设置:来袭武器为空地导弹,飞行速度 ,其飞行方向始终指向为掩护真目标而设置的假目标。以假目标为坐标原点,水平面为 平面;真目标为半径 7 m、高 10 m 的圆柱体,其下底面圆心位于 。警戒雷达发现来袭导弹时刻记为零时刻,此时刻起各平台位置为:
| 平台 | 位置 (m) |
|---|---|
| 导弹 M1 | |
| 导弹 M2 | |
| 导弹 M3 | |
| 无人机 FY1 | |
| 无人机 FY2 | |
| 无人机 FY3 | |
| 无人机 FY4 | |
| 无人机 FY5 |
控制中心在警戒雷达发现目标时立即向无人机指派任务;无人机受领任务后可瞬时调整航向,随后以 70~140 m/s 的速度等高度匀速直线飞行(不同无人机航向、速度可各不相同,但一旦确定不再改变)。
目标:设计无人机的飞行方向、飞行速度,以及每枚烟幕干扰弹的投放点、起爆点,使多枚干扰弹对真目标的有效遮蔽时长尽可能长(不同干扰弹的遮蔽区间允许不连续)。
问题 1 FY1 以 120 m/s 速度朝假目标方向飞行,受领任务 1.5 s 后投放 1 枚干扰弹,投放后 3.6 s 起爆,求该弹对 M1 的有效遮蔽时长。
问题 2 仅用 FY1 投放 1 枚干扰弹干扰 M1,优化无人机航向、速度及投放点、起爆点,使遮蔽时长最长。
问题 3 FY1 投放 3 枚干扰弹干扰 M1,给出投放策略,结果存入 result1.xlsx。
问题 4 FY1、FY2、FY3 各投放 1 枚干扰弹干扰 M1,给出投放策略,结果存入 result2.xlsx。
运动模型
符号约定
| 符号 | 含义 |
|---|---|
| 假目标(原点,导弹瞄准飞行的方向点) | |
| 真目标(圆柱体)表面上一点 | |
| 真目标半径(7 m)、高度(10 m) | |
| 导弹初始位置、飞行速度(300 m/s) | |
| 无人机初始位置、飞行速度(70~140 m/s)、航向角 | |
| 烟幕球半径(10 m)、下沉速度(3 m/s) | |
| 受领任务到投放干扰弹的时间 | |
| 投放到起爆的时间(自由落体时长) | |
| 起爆后的下沉时长, | |
| 重力加速度 |
规定零时刻为警戒雷达发现导弹的时刻,此后所有时间均以此为基准。
导弹运动模型
导弹自 出发,以恒定速度 沿直线飞向假目标 ,故 时刻位置为
即沿单位方向向量 匀速直线运动。导弹飞抵假目标所需时间为 ,这也是后续投放时间 的自然上界。
无人机运动模型
无人机受领任务后瞬时确定航向角 (在水平面内)与速度 ,此后保持等高度匀速直线飞行:
烟幕干扰弹运动模型(三阶段)
干扰弹的运动分三个阶段:随机搭载 → 脱离后自由落体 → 起爆后云团匀速下沉。
阶段一():干扰弹随无人机运动,投放时刻 处的位置即为无人机当时的位置:
其中 。
阶段二(脱离后 秒内):干扰弹脱离无人机时保留水平初速度 ,竖直方向做自由落体,故起爆时刻的位置为
由此得到起爆点高度必须为正,即约束 ,亦即 (对应飞行高度自由落体所需的最长时间)。
阶段三(起爆后 秒内):起爆瞬间形成球状云团,水平位置不再改变,仅以 匀速下沉:
即在 的窗口内,烟幕球心 随时间线性下移,这是后续判别遮蔽的核心状态量。
综上,给定决策变量 ,即可算出任意 时刻烟幕球心的位置,以及同一时刻导弹的位置 ,从而进入下一节的遮蔽判别。
烟幕遮蔽目标的判别模型
圆柱体被遮蔽的充要条件
结论:圆柱形真目标被烟幕遮蔽,当且仅当真目标表面上任意一点均被烟幕遮蔽;进一步地,只需上、下底面圆周均被遮蔽,即可保证整个圆柱体(含侧面与两个底面圆盘)被遮蔽。
判断一点是否被遮蔽,等价于判断该点与导弹的连线是否与烟幕球有交集:
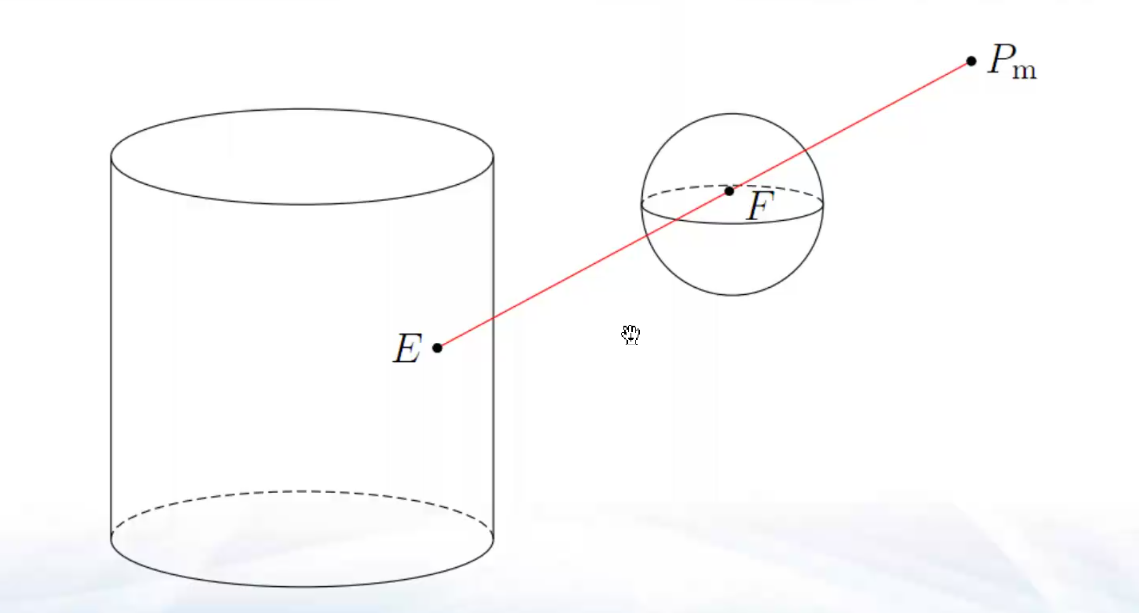
若上、下底面圆周均被遮蔽,则上、下底面圆盘、进而整个圆柱体都被遮蔽:
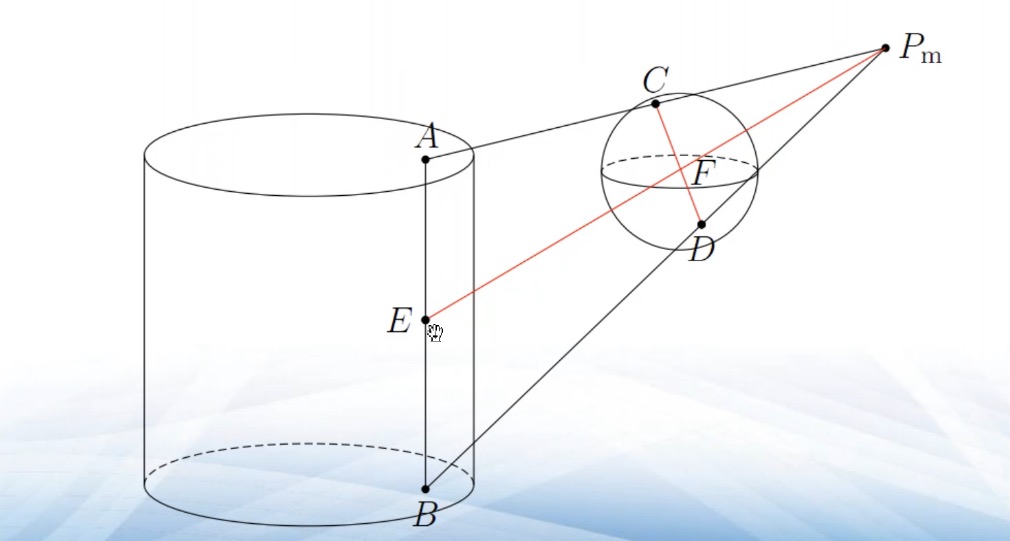
证明(将圆盘遮蔽归约为圆周遮蔽)
记烟幕球面为 ,球体为 (即 的内部连同球面)。导弹位置 在球体外部(否则导弹已被烟幕包裹,情形退化)。
定义 1(阴影锥) 从 出发、与烟幕球相交的全部射线所扫过的空间区域,称为烟幕球对 的阴影锥,记为
即:空间一点被遮蔽,当且仅当它属于 。
引理 1(阴影锥的凸性) 是凸集。
证明:任取 ,按定义,存在 及 使得 ,(当 时 位于 与 之间的线段上; 时 ; 时 位于 的远端延长线上。 同理)。
对任意 ,考察凸组合 :
其中 。令
由于 且两项系数均非负, 是 的凸组合。球体 是凸集,故 。于是 满足定义,。由 的任意性, 是凸集。
引理 2(圆柱体的凸包表示) 记上底面圆周为 ( 处的圆 ),下底面圆周为 ( 处的圆)。则圆柱体 (含两个底面圆盘与侧面)恰为 的凸包:
证明:任取 ,满足 ,。令 。由于单位圆盘是单位圆周的凸包,存在 及 使得
于是
注意到第三项的系数可重写为 (仅在 时有此形式;若 可先写 为另两个圆上点的凸组合)。更简洁的论证是:圆盘 ()和 ()各是相应圆周的凸包,而圆柱体是 和 的直积凸包,即 。由凸包运算的传递性,。
定理 1(圆柱体遮蔽的归约定理) 设 在烟幕球 外部。圆柱形真目标 被烟幕遮蔽,当且仅当其上下底面圆周 均被遮蔽。
证明:
() 若整个圆柱体 被遮蔽,则 。,故 ,即两圆周均被遮蔽。
() 若 ,由引理 1, 是凸集,故 。由引理 2,。因此 ,即整个圆柱体被遮蔽。
定理 1 将"三维连续体是否被遮蔽"的检验严格归约为"两条一维闭合曲线是否被遮蔽"的检验,这是后续所有判别算法的理论基础。
单点遮蔽判别:距离法
判断连线 是否与烟幕球相交,等价于判断烟幕球心 到直线 的距离是否不超过球半径 :
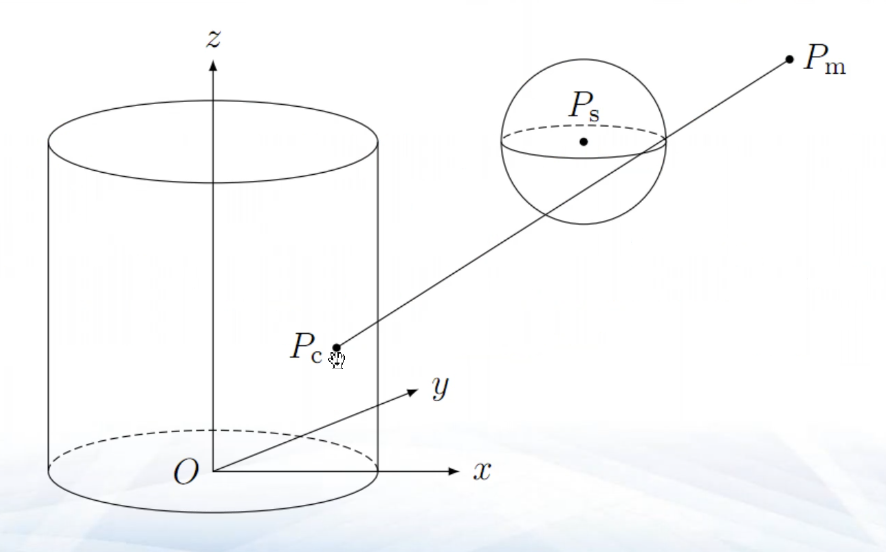
点到直线距离公式的推导:设 为直线方向向量,。 在直线上的投影长为 ,由勾股定理, 到直线的距离平方为投影之外的部分:
因此,遮蔽条件为 ,即
圆周整体遮蔽的判别:参数化极值问题
将上(或下)底面圆周上的点参数化为 ,其中 (下底面)或 (上底面),代入 3.2 的距离公式,得到关于 的函数
由此,整条圆周被遮蔽的充要条件是
求临界角:对 求导并令其为零(相当于对分子中的内积项求驻点),整理可得如下等价的三角方程:
利用 消去 的偶次项、并将含 的奇次项移到一侧再平方,可将上式化为关于 的多项式方程:
这是关于 的一元四次方程,可用数值方法(如多项式求根)求出全部驻点,再逐一代回 比较取最大值。注意:平方操作会引入不满足原方程符号关系的增根,需将候选 代回原始(未平方)方程校验。
(对于"某条连线是否恰好与球相切/相交"这一更简单的子问题——即 3.4 节要用到的临界方向——同样的推导可退化为更简的形式:
同样通过消去 并平方,得到 ,进而数值求解。)
特殊情形:需排除"导弹已越过烟幕"的伪遮蔽
3.2、3.3 节的距离判据本质上是直线(而非射线)到球心的距离,因此当 但 (球心不在导弹上)时,还需额外确认:沿导弹实际观察方向(由 指向 的射线,而非整条直线)是否真的先经过烟幕球——否则会出现"云团其实在导弹身后(已被导弹甩开)却被误判为遮蔽"的情形。
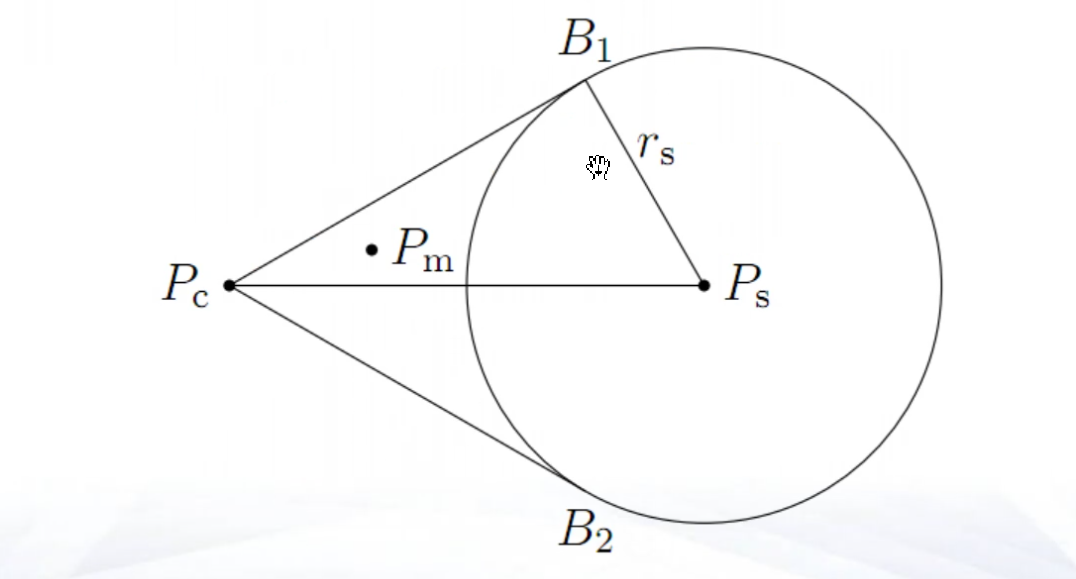
对圆周上的每一点,需要检验是否存在使圆周落入球"阴影"之外的方向,等价于求解
其中 是以 到圆周上参数为 的点为半径所构造的辅助度量。对其求导:
解得两个驻点
只需检验
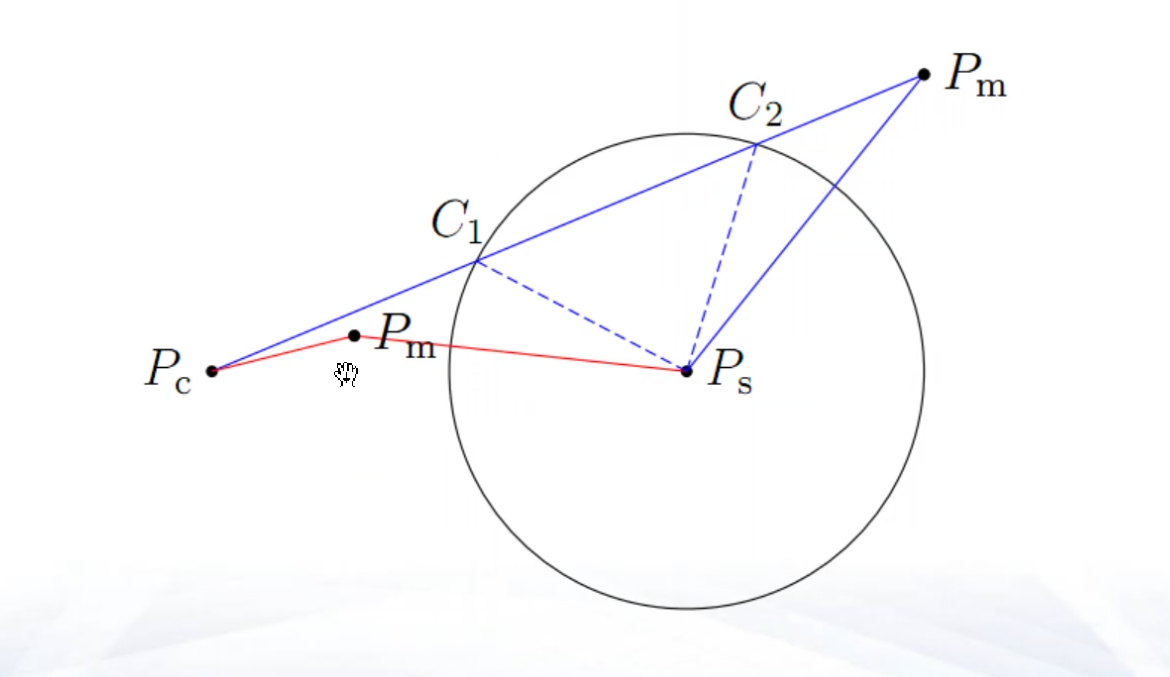
更直接的判据(向量内积符号法):当 且 时,可以直接用内积 的符号来判断球心相对导弹前进方向的位置:
- 若 ,说明烟幕球心在射线 的正方向上,导弹尚未越过烟幕,遮蔽有效;
- 若 ,说明烟幕球心在导弹前进方向的反方向,导弹已经越过(或尚未到达实质上不构成遮蔽),此时应判为不遮蔽。
这一判据比 的极值搜索简单得多,是实践中更推荐的做法(也是第 9 节"评阅问题"中指出的可改进之处,见 3.5 节)。
等价的更简方法:夹角判别法
上述距离法在处理"整条圆周"和"导弹是否越过烟幕"两个问题时都涉及较繁琐的三角方程求解。一个更简洁、数值上更稳定的等价方法是夹角判别法:
以 为顶点,向烟幕球所引切线与连心线 的夹角 (即球对 张开的半锥角)满足
对真目标上任一点 (含圆周上的点), 被遮蔽当且仅当从 看向 的方向落在该切锥内,即
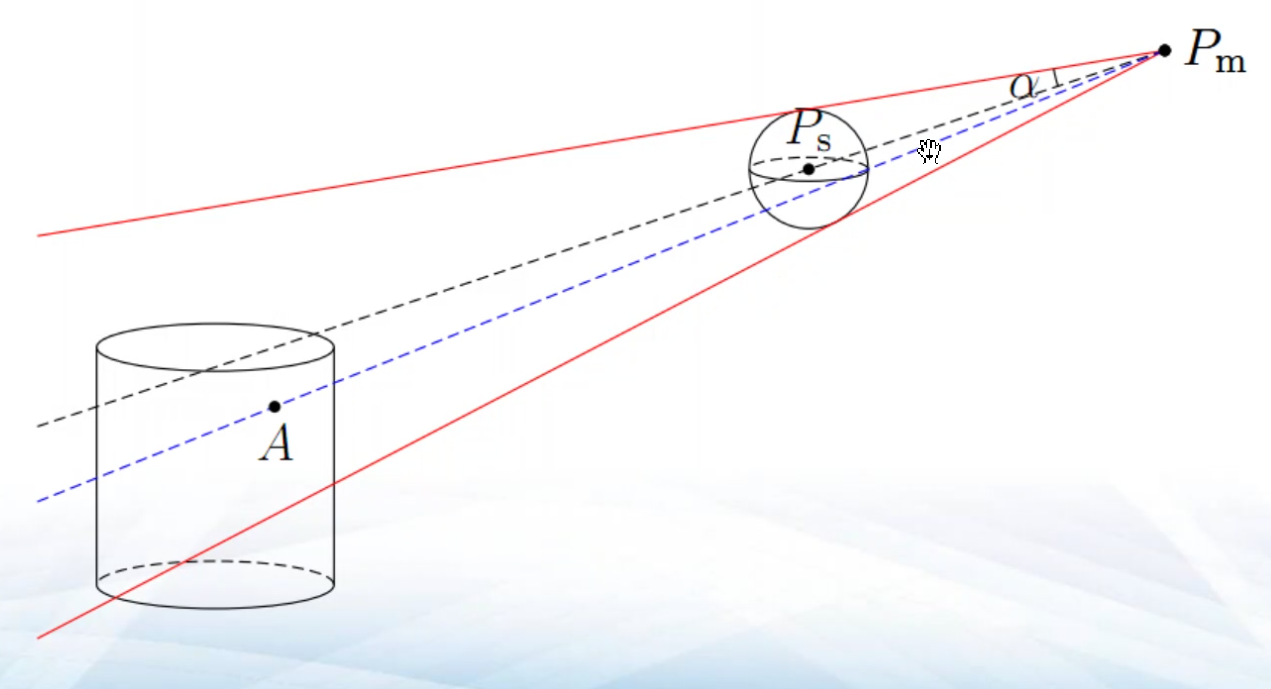
与距离法的等价性证明:在以 为顶点的直角三角形 ( 为切点)中, 由直角三角形定义直接给出。当射线 与连心线夹角 时, 到直线 …… 不,应表述为:此时 到射线 的距离 ,恰为 3.2 节的距离判据;反之亦然。因此夹角判据与距离判据在数学上完全等价。它的优势在于:
- 天然只检验射线方向( 且要求 与 夹角为锐角/直角),自动排除了 3.4 节"导弹越过烟幕"的伪遮蔽问题,无需额外的内积符号检验或 极值搜索;
- 对圆周整体遮蔽的判别,只需比较圆周上各点方向与 的最大夹角(即圆周对 张开的视锥半角)是否不超过 ,同样是一个更直接的极值问题。
综合以上,3.2~3.4 节给出了完整的"距离法"推导链条(便于理解遮蔽判据的几何本质),而 3.5 节的"夹角法"在数值实现时更为稳健,建议作为编程实现的首选判据,二者互为校验。
单个烟幕遮蔽目标的有效时长
离散化穷举法
对下沉时长 按固定步长 离散化,得到时间点 ,逐点用第 3 节的判据判断该时刻是否遮蔽,累加被遮蔽的时长:
更具体地,由于遮蔽状态通常呈现"先不遮蔽 → 遮蔽 → 不遮蔽"的单峰模式,可采用如下更精细的做法:从 起按步长依次判断,
- 若一直到 都不能遮蔽,则 ;
- 若到某个 首次可以遮蔽,则继续向后判断,直到某个 时刻不再能遮蔽(或一直遮蔽到 ),记 (或 ),则
该穷举法可配合变步长策略提升精度与效率:先用较大步长粗定位遮蔽区间,再在候选区间内用较小步长细化,重复直至满足精度要求。
上、下底面圆周遮蔽的起止时刻
根据 3.1 节的归约结论,圆柱体在 时刻被遮蔽 上、下底面圆周同时被遮蔽
分别定义上底面遮蔽的起、止时刻:
对下底面同样定义 。由于圆柱体需要同时满足两个条件,遮蔽窗口取二者交集:
正确性说明:假设上、下底面各自的遮蔽区间都是形如 的单一连通区间(这在烟幕单调下沉、导弹单调接近的物理情形下通常成立),则"两条件同时成立"对应的时间集合就是两个区间的交集 ,即上式。
改进二分法
直接对 做等步长穷举计算量较大,且普通二分法要求函数单调,而"是否被遮蔽"这一布尔量不是单调函数,故需要改进:借助无人机/导弹相对烟幕距离变化的方向来引导二分搜索。
输入:无人机飞行方向 、速度 ,投弹时间 、起爆时间 ,计算精度 。
输出:遮蔽时间区间 。
第 1 步:确定上底面遮蔽起始时刻
- 令 ,,;
- 若 ,转第 2 步;否则转 (3);
- 令 ,用第 3 节判据判断此时上底面圆周是否被遮蔽:
- 若能遮蔽,且导弹未越过烟幕,则更新 ,令 ,转 (2)(说明遮蔽区间在 内更早处也可能存在,向左收缩寻找更早的起点);
- 若能遮蔽,但导弹已越过烟幕(对应 3.4 节的伪遮蔽情形,此时该点不算真正遮蔽),令 ,转 (2);
- 若不能遮蔽,则依据无人机/烟幕与导弹连线距离的变化方向判断搜索方向:若该方向上继续增大 会使得(导弹—烟幕)距离缩小(更可能进入遮蔽区),令 ;否则令 ;转 (2)。
第 2 步:确定上底面遮蔽结束时刻
与第 1 步结构完全对称,只是搜索目标改为区间的右端点:
- 令 (表示"尚未找到"),(若第 1 步未找到遮蔽则 ),;
- 若 ,转第 3 步;否则转 (3);
- 令 ,判断上底面圆周在 时刻是否被遮蔽(同样需排除导弹越过烟幕的伪遮蔽):
- 若能遮蔽,更新 ,令 (向右收缩寻找更晚的终点),转 (2);
- 若不能遮蔽(或为伪遮蔽),令 ,转 (2)。
第 3 步:确定下底面遮蔽起始时刻
将第 1 步中的判据由"上底面圆周"替换为"下底面圆周"(即 3.3 节中取 ),其余流程完全相同,得到 。
第 4 步:确定下底面遮蔽结束时刻
将第 2 步中的判据同样替换为下底面圆周,得到 。
第 5 步:合成整体遮蔽区间
若 或 (即上/下底面自始至终未被遮蔽),则整体有效遮蔽时长 ;否则
相比 4.1 节的等步长穷举,改进二分法把复杂度从 降到 次判据调用,且可达到任意指定精度,是问题 2 及以后各问中反复调用的"内层"计算模块。
情形一:1 枚导弹、1 架无人机、1 枚烟幕干扰弹
问题 1:验证给定策略
将题目给定的数值(,航向指向假目标,,)代入第 2 节运动模型算出各时刻的 、,再用第 4 节的(改进二分法或离散法)计算遮蔽时长 ,即为问题 1 的答案。
问题 2:优化模型
决策变量为无人机航向 、速度 、投放时间 、起爆时间 ,优化模型为
其中 由第 4 节的算法(给定 后)计算得到,是一个没有解析表达式、只能数值求值的目标函数,因此该模型本质上是一个"黑箱优化"问题。为提高求解效率,可先通过几何直觉压缩可行域:
(1) 航向角 的压缩
直观想法一:由于 (假目标)、(起爆点)、(导弹初始位置)在俯视图上接近共线(导弹始终朝假目标飞),若希望烟幕尽早、尽久地位于导弹—真目标视线上,无人机大致应朝真目标方向飞行,即 应接近
由此将可行域收窄为一个以此值为中心的邻域:
直观想法二:另一种策略是让无人机朝导弹来袭方向飞行,缩短与导弹连线的相遇距离,此时 应接近 0(即沿导弹逼近方向的反方向),可行域近似为 ,其中 是一个较小的角度阈值。
以上两种思路对应了两类不同的战术("贴近真目标遮蔽" vs. "贴近导弹拦截"),实际求解时可分别在各自压缩后的可行域内做局部优化,比较两者所得的最大 。
(2) 飞行速度 的压缩:与航向的两种思路对应,
- 当无人机朝真目标方向飞行时,取 (不宜过快冲过投放点);
- 当无人机朝导弹方向飞行时,取 (应尽量快以缩短接近时间)。
(3) 投放时间 的范围:必须在导弹飞抵假目标之前完成投放,即
(4) 起爆时间 的范围:由 2.4 节自由落体高度非负的要求,
综合"朝真目标飞行"这一思路,问题 2 的精简优化模型为
而"朝导弹飞行"思路对应的模型只需将前两条约束换为
求解方法:目标函数 无解析式,只能逐点数值求值(内层调用第 4 节改进二分法),属于低维(4 维)黑箱连续优化问题,可用网格搜索 + 局部精细搜索,或用差分进化/粒子群等智能算法在压缩后的可行域内求近似最优解。
情形二:1 枚导弹、1 架无人机、3 枚烟幕干扰弹
同一架无人机(航向 、速度 一旦确定,对 3 枚弹通用)依次投放 3 枚干扰弹,投放时刻 、起爆时刻(对应的自由落体时长), 可分别设置,但相邻两次投放需满足最小间隔 。
单弹遮蔽区间与时间并集
对每枚干扰弹 ,用第 4 节方法求得其单独的遮蔽区间 ,时长 。若三个区间两两不相交,总遮蔽时长为简单求和:
但一般情况下遮蔽区间可能存在重叠(例如新投放的干扰弹在旧干扰弹尚未失效前就已生效):
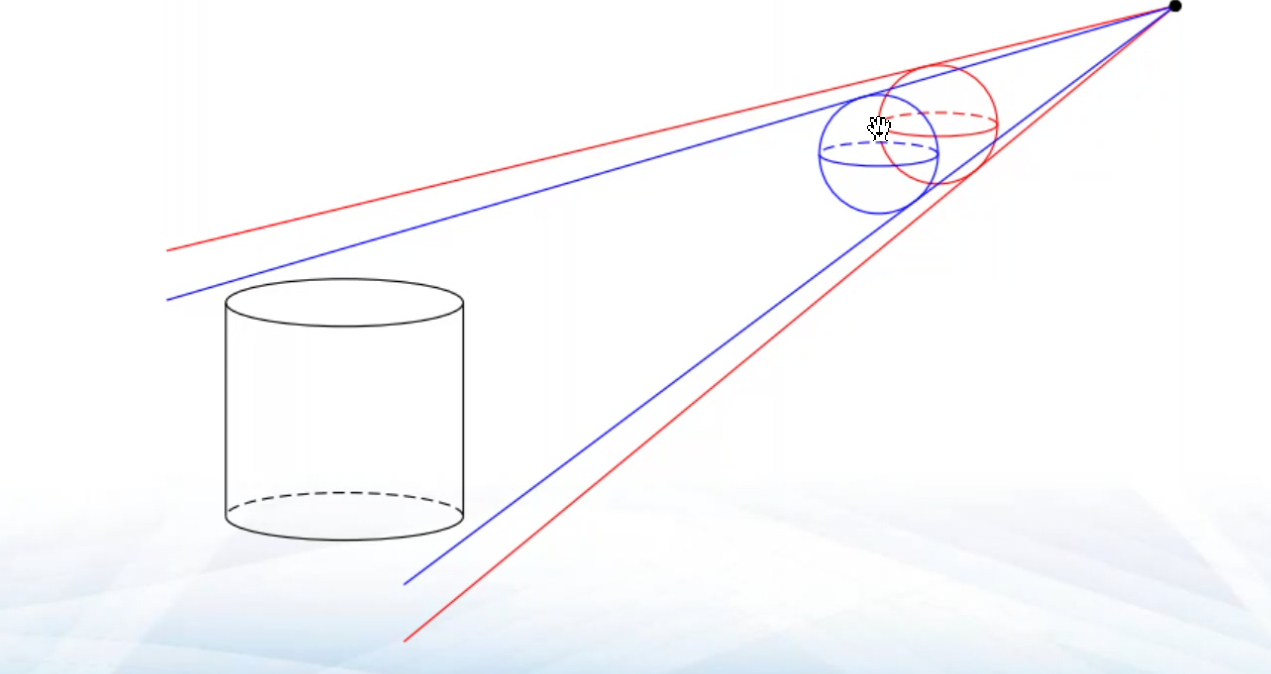
此时简单求和会重复计入重叠部分,正确做法是取并集的测度:
(当区间两两不交时,,与前式一致,说明后者是前者在无重叠情形下的特例。)
协同遮蔽:单个云团不足以遮蔽整体时的空间互补
进一步地,即使在某一时刻没有任何单个烟幕球能独自满足 3.1 节"上下底面圆周均被遮蔽"的条件,仍可能出现多个云团联合遮住真目标各部分、从而整体被遮蔽的情形(即真目标表面上不同的点分别由不同的云团各自负责遮蔽):
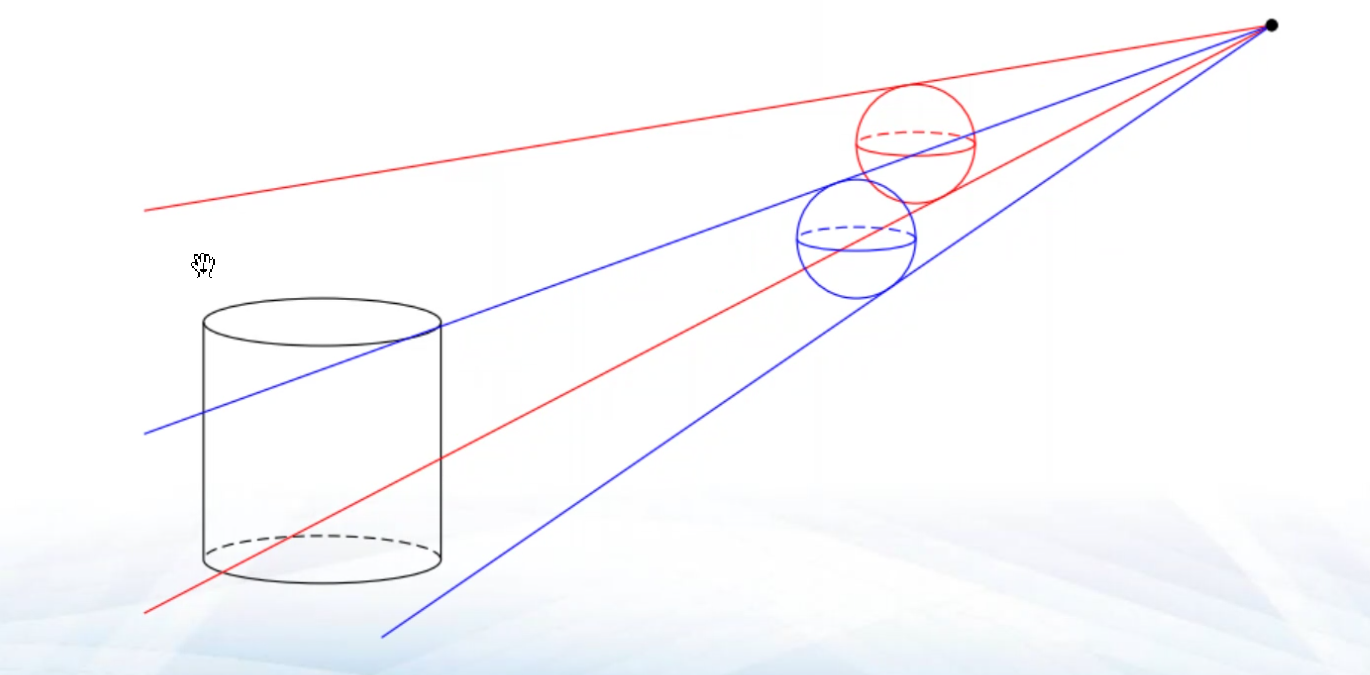
协同遮蔽的充要条件:真目标能被多个烟幕联合遮蔽,当且仅当对真目标表面上任意一点 ,都存在某个烟幕 ()能够单独遮蔽该点,即存在 使得烟幕 的球心到直线 的距离不超过 :
要求对真目标表面所有点都成立,等价于最不利点(离所有云团都最远的点)也满足条件,即
这是一个 max-min 型的判据,比 6.1 节"各云团独立判别再取并集"的模型更贴近物理实际(允许云团分工遮蔽不同部位),但计算上也更复杂——需要在真目标表面(或至少其上下底面圆周,依据 3.1 节的凸性归约同样适用)上求解一个内层为 、外层为 的双层极值问题。 即为该判据成立的时间集合:
问题 3 的优化模型
决策变量:无人机的航向 、速度 (对 3 枚弹共用),以及各弹的投放/起爆时间 :
与 5.2 节相同的思路,可用"朝真目标方向飞行"的直觉压缩 的可行域,并补充总投放时间不超过导弹抵达假目标时间、起爆时间不超过自由落体上限等约束,得到精简模型:
以及对应"朝导弹方向飞行"思路的模型(仅替换航向、速度约束):
同样用智能算法(可行域降至 8 维:)求近似最优,结果存入 result1.xlsx。
情形三:1 枚导弹、3 架无人机、各 1 枚烟幕干扰弹
与情形二的关键区别在于:3 枚干扰弹分别来自不同的无人机(FY1、FY2、FY3),因此每架无人机拥有各自独立的航向 与速度 ( 现在标记"第几架无人机"而非"第几枚弹"),彼此互不影响、也不受最小投放间隔 约束(因为是不同飞行器各自投放)。协同遮蔽的 max-min 判据、 的定义与 6.2 节完全相同,只是烟幕球心 现在由三架不同无人机各自的运动参数决定。
一般优化模型
结合各无人机初始位置压缩可行域
由于三架无人机初始位置各不相同,5.2 节"朝真目标 / 朝导弹方向飞行"的压缩思路需要分别针对每架无人机的初始位置计算各自的角度、速度上下界 、:
该模型是 12 维(每架无人机 4 个变量 3 架)连续优化问题,仍需用智能算法求解,结果存入 result2.xlsx。
情形四:3 枚导弹、5 架无人机、各 3 枚烟幕干扰弹
这是最一般的情形:5 架无人机 FY1~FY5(记编号 ),每架各携带 3 枚干扰弹(记编号 ),需要合力对 3 枚来袭导弹 M1、M2、M3 实施遮蔽。问题分解为两个层次:(a) 给定"某架无人机负责哪枚导弹"的分配方案后,如何优化该无人机的运动与投放参数(沿用情形三的方法);(b) 如何在 5 架无人机与 3 枚导弹之间做出最优的任务分配。
单机-单弹层面的连续优化
对第 架无人机,决策变量为 (对其 3 枚弹共用)及各弹的 :
其中协同遮蔽的时间集合此时扩展为对 15 枚云团取 :
考虑到该问题维度过高( 维)难以整体联合优化,采用分解 + 分配的两阶段策略:先假设"每架无人机只负责一枚导弹",利用第 6 节(情形二,单机三弹对单一导弹)的方法,对每一种"无人机 — 导弹 "的配对分别求出该配对下的最大遮蔽时长,记为 ,共 15 组独立的子优化问题(每组即一个 8 维优化,复用第 6 节的求解方法)。
无人机—导弹分配的整数规划
得到 矩阵后,引入 0-1 分配变量 ( 表示无人机 分配给导弹 ),建立指派型整数规划:
该问题是标准的广义指派问题(一侧供给约束为 ,另一侧需求约束为 ),可用匈牙利算法的推广、分支定界或直接调用整数规划求解器得到最优分配 。
注意(近似性说明): 是把"多架无人机各自独立遮蔽各自导弹"的时长简单相加,隐含假设了不同导弹的遮蔽事件互不相关(这是合理的,因为不同导弹沿不同直线接近各自的观测点)。但若允许一架无人机的多枚弹协同支援多枚导弹(打破"每机只服务一枚导弹"的假设),理论上可能获得更优解,此处的 模型是一个计算上可行的近似分解方案。
结果计算
对最优分配中 所对应的各架无人机参数 ,代回 8.1 节的判据重新计算
即得到全部烟幕干扰弹协同遮蔽 3 枚导弹的近似最优总时长,作为情形四的最终结果。
评阅中发现的问题
本节汇总在评阅/复盘过程中发现的、上述模型可以改进之处,供进一步修改参考。
遮蔽判别模型的其他等价写法
(1) 交点判别法
除第 3 节的距离法与夹角法外,还可以直接联立烟幕球面方程与连线方程求交点:烟幕球面
真目标上一点 与导弹 的连线(用参数 表示从 到 的线段):
代入球面方程得到关于 的一元二次方程:
当该方程判别式 (有实根)且至少一个根落在 内(交点确实落在线段上,而非线段的延长线上)时,真目标该点被烟幕遮蔽。此法的优点是天然只考察 的线段本身,自动规避了 3.4 节"导弹越过烟幕"的伪遮蔽问题(因为要求 ),是与 3.5 节夹角法同等严谨、可相互印证的第三种等价实现。
(2) 夹角判别法:即正文 3.5 节的方法,此处不再重复,仅补充示意图:
小结:距离法(3.2~3.4 节)、交点法(本节 (1))、夹角法(3.5 节)三者在数学上等价,但交点法与夹角法在工程实现上更优,因为它们把"连线是线段还是直线"这一容易出错的细节直接内建到判据本身,而不需要像距离法那样额外补一层"导弹是否越过烟幕"的判断逻辑。后续实现建议优先采用交点法或夹角法。
真目标上离散判别点集的选取问题
在数值实现中,若不能直接求解 3.3 节的连续极值问题,常见的简化做法及其局限性有:
- 仅取圆柱体内部的离散网格点:可能遗漏边界(圆周)附近真正的最不利点,导致遮蔽时长被高估;
- 仅取下底面的离散点:忽略了上底面可能是更严格的约束(尤其当导弹从上方俯冲时),同样可能高估遮蔽效果;
- 只取圆柱体的单一特征点(如中心轴线上一点):完全忽略了真目标的几何范围,误差最大。
正确做法应如 3.1~3.3 节所述,将"整体遮蔽"严格归约为"上下底面圆周整体遮蔽"这一连续极值问题求精确解,而非用有限离散点集近似代替,以避免因采样不足引入的系统性高估。
直接用原始数据"硬编码"建立模型的问题
若在建模中直接代入题目给定的具体坐标数值(而非保留符号变量),会导致模型缺乏通用性——一旦目标位置、导弹初始点等参数发生变化(如情形三、四中涉及多枚导弹、多架无人机的多组坐标),模型需要整体重写而无法复用。应始终以符号形式(如本文 等)建立模型,仅在数值求解阶段代入具体数据。
算法实现细节的完整性问题
- 改进二分法的适用前提:传统二分法要求目标函数(或判据)关于搜索变量单调,而"是否被遮蔽"本身不满足单调性,必须像 4.3 节那样,借助"距离变化趋势"作为搜索方向的辅助判据,才能正确收敛;若不加改进直接套用传统二分法,可能得到错误的区间端点。
- 传统优化方法的局限:本文多处优化模型的目标函数 或 不存在解析梯度(每次求值都需要调用第 4 节的判别/二分子程序),基于梯度的传统优化方法(如牛顿法、梯度下降)难以直接适用或容易陷入局部最优,实践中效果往往不理想。
- 智能算法参数需给出具体数值:若采用遗传算法、粒子群优化、差分进化等智能算法求解上述黑箱优化问题,仅描述算法的一般流程是不够的,还必须明确给出关键超参数的具体取值(如种群规模、迭代次数、交叉/变异概率、惯性权重等),否则结果不可复现,也难以评估收敛质量。
完整讲义
- Title: 烟幕干扰弹投放策略问题讲解
- Author: 椿咲璃音
- Created at : 2026-08-10 18:00:00
- Updated at : 2026-09-24 12:44:04
- Link: https://jackerytu.github.io/2026/08/10/烟幕干扰弹投放策略/
- License: This work is licensed under CC BY-NC-SA 4.0.